

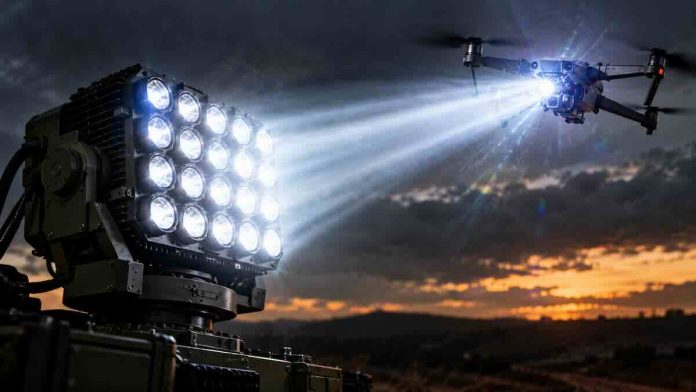
Ruski pronalazač predstavio je drugačiji pristup borbi protiv bespilotnih letelica, zasnovan na ometanju njihovih kamera umesto uništavanja projektilima ili prekidanja radio-veze. Osnovu novog uređaja čine snažne svetlosne diode koje proizvode kratke, intenzivne bljeskove. Njihov zadatak je da poremete sliku koju dron koristi za navigaciju, prepoznavanje ciljeva i upravljanje letom.
Takav pristup posebno je zanimljiv zbog sve šire upotrebe FPV dronova i autonomnih letelica. Klasični sistemi elektronskog ratovanja postaju manje efikasni protiv uređaja koji koriste optička vlakna ili se samostalno navode pomoću kamera. Ometanje samog optičkog senzora moglo bi da predstavlja dodatni način zaštite vozila, položaja i važnih objekata.
Rešenje je patentirao ruski pronalazač Rizvan Ganijev, a detalje su objavili tehnološki portali pozivajući se na dokumentaciju ruskog Federalnog instituta za industrijsku svojinu. Koncept kombinuje impulsno osvetljenje, elektronsko upravljanje i automatsko prepoznavanje vazdušnih ciljeva. Najzanimljiviji deo konstrukcije jeste mogućnost prilagođavanja svetlosnog dejstva vrsti otkrivene pretnje.
Kako 1.000 vati svetlosti ometa kameru drona?
Uređaj koristi LED matricu sastavljenu od najviše 20 modula nominalne električne snage po 50 vati, što daje ukupno 1.000 vati. Elektronski sklop uključuje kondenzatore za skladištenje energije, tranzistorske prekidače i pretvarač napona. Napajanje se obezbeđuje iz akumulatora, dok se napon povećava na približno 35 volti radi upravljanja impulsnim pražnjenjem.
Umesto neprekidnog osvetljavanja, diode stvaraju niz kratkih bljeskova različitog trajanja i intenziteta. Takva svetlost može da izazove prezasićenje senzora kamere, treperenje slike i pojavu lažnih vizuelnih obrazaca. Posebno su osetljivi algoritmi računarskog vida koji se oslanjaju na prepoznavanje objekata, praćenje orijentira i procenu kretanja.
Efekat se razlikuje od klasičnog radio-ometanja. Dron može da zadrži komunikaciju sa operaterom i normalan rad motora, ali njegova kamera privremeno gubi sposobnost da pruži upotrebljivu sliku. Kod letelica koje koriste vizuelnu navigaciju to može da poremeti određivanje položaja, dok FPV operater može da izgubi pregled prostora ispred drona.
Veštačka inteligencija treba da bira način ometanja
Ganijev je predvideo i napredniju verziju uređaja koja objedinjuje podatke sa običnih kamera, termovizijskih senzora, mikrofona i radara malog dometa. Multimodalna neuronska mreža trebalo bi da razlikuje bespilotne letelice od drugih objekata i bira odgovarajući način optičkog ometanja. Za upravljanje elektronikom pominju se platforme Arduino i Raspberry Pi.
Ruski izvori navode da su na prototipu ispitivana tri režima: stroboskopsko osvetljenje, kontrolisano treperenje i stvaranje vizuelnih obrazaca koji izazivaju smetnje na digitalnim kamerama. Tokom jednog testa, prema opisu razvijalaca, intenzivno treperenje izazvalo je dezorijentaciju operatera u trajanju od tri do pet sekundi. Ispitivana je i reakcija kamere mobilnog telefona, kod koje je zabeležen prekid snimanja.
Ovi rezultati odnose se na proveru svetlosnih efekata, a ne na dokumentovano obaranje bespilotne letelice tokom stvarnog leta. Takođe, 1.000 vati predstavlja nominalnu električnu snagu LED modula, a ne snagu svetlosti koja neposredno dopire do kamere cilja. Za praktičnu primenu presudni su domet, usmerenost svetlosnog snopa i sposobnost preciznog praćenja pokretne letelice.

Nova vrsta zaštite protiv FPV dronova na optičkom vlaknu?
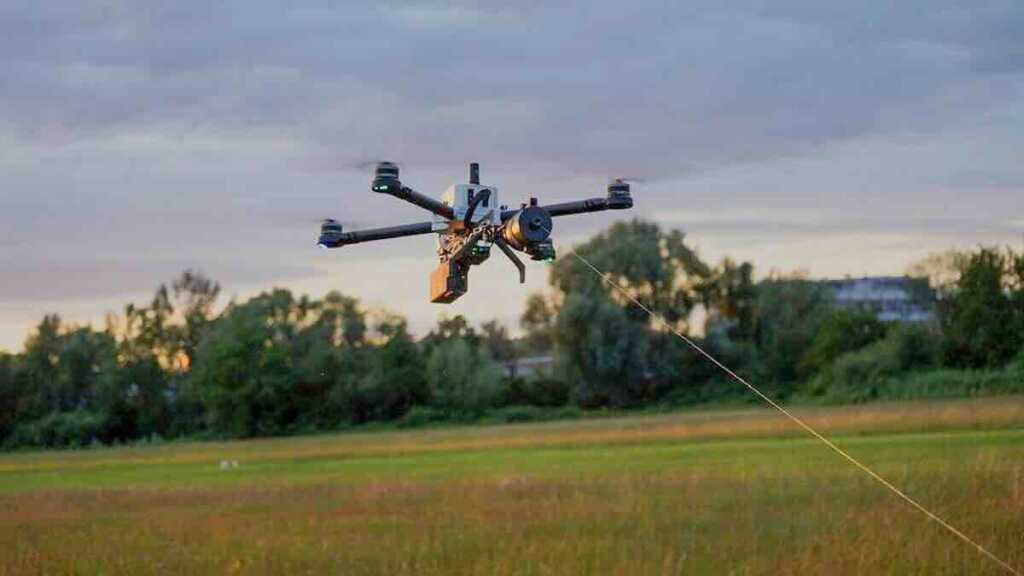
Najveći potencijal sistema mogao bi da bude u zaštiti od dronova koji ne zavise od radio-komunikacije. Ukrajinski detektori poput Čujke mogu da presreću analogni video-signal dronova, ali takav pristup ne funkcioniše protiv letelica kojima se upravlja preko optičkog vlakna. Svetlosno ometanje cilja kameru, pa način prenosa komandi nije neposredna prepreka njegovoj primeni.
Rusija, poput nekolicine zemalja trenutno, već razvija laserske sisteme koji fizički oštećuju i uništavaju dronove. Ganijevljev koncept razlikuje se po tome što koristi impulsno LED osvetljenje za privremeno narušavanje rada senzora, bez potrebe da zagrevanjem probije trup letelice. Takvo dejstvo moglo bi da bude energetski povoljnije, ali i znatno zavisnije od pravca u kojem je kamera okrenuta.
Praktična ograničenja uključuju dnevnu svetlost, atmosferske uslove, ugao osmatranja i mogućnost da dron koristi dodatne navigacione senzore. Nisu objavljeni konkretni podaci o maksimalnom dometu ometanja, vremenu potrebnom za dejstvo niti rezultatima presretanja stvarnih FPV letelica. Sledeća faza razvoja zato zahteva ispitivanje na pokretnim vazdušnim ciljevima, posebno protiv dronova koji koriste autonomnu optičku navigaciju.
